Hallo! Als Lieferant von Robotergelenkspindeln freue ich mich riesig, in die Funktionsweise dieser raffinierten Komponenten in Militärrobotern einzutauchen. Militärroboter haben einen langen Weg zurückgelegt, und die Gelenkspindel des Roboters spielt eine Schlüsselrolle bei ihrer Funktionalität.
Beginnen wir mit den Grundlagen. Eine Robotergelenkspindel ist wie das Herzstück der Bewegung eines Roboters an seinen Gelenken. Es ist für die reibungslose und präzise Rotation verantwortlich, die für die effektive Ausführung verschiedener Aufgaben eines Militärroboters von entscheidender Bedeutung ist. Ob zur Überwachung, Aufklärung oder auch im Kampfeinsatz, die Gelenkspindel spielt eine entscheidende Rolle.
Bei einem Militärroboter muss die Gelenkspindel ziemlich harten Bedingungen standhalten. Es muss robust genug sein, um Vibrationen, Stößen und extremen Temperaturen standzuhalten. Deshalb legen wir als Zulieferer Wert auf die Verwendung hochwertiger Materialien. Wir verwenden beispielsweise starke Legierungen, die Korrosion und Verschleiß widerstehen und sicherstellen, dass die Spindel im Feld lange hält.
Die Funktionsweise einer Robotergelenkspindel basiert auf einer Kombination mechanischer und elektrischer Prinzipien. Da ist zunächst der mechanische Aspekt. Die Spindel ist normalerweise mit Zahnrädern und Lagern verbunden. Die Zahnräder sind so konzipiert, dass sie das Drehmoment vom Motor auf das Gelenk übertragen und es dem Roboter ermöglichen, seine Gliedmaßen zu bewegen. Die Lager spielen eine entscheidende Rolle bei der Reibungsreduzierung. Stellen Sie sich vor, es gäbe viel Reibung im Gelenk; Der Roboter könnte sich nicht reibungslos bewegen und es würde außerdem viel Energie verschwenden. Hochwertige Lager sind daher unerlässlich.
Lassen Sie uns nun über die elektrische Seite sprechen. Der Motor, der die Spindel antreibt, wird von einem hochentwickelten elektronischen System gesteuert. Dieses System empfängt Signale von der zentralen Steuereinheit des Roboters. Diese Signale teilen dem Motor mit, wie schnell, in welche Richtung und wie lange er sich drehen soll. Befindet sich der Militärroboter beispielsweise auf einer Überwachungsmission und muss seine Kamera in einen bestimmten Winkel drehen, sendet die Steuereinheit ein Signal an den mit der Gelenkspindel verbundenen Motor. Der Motor dreht dann die Spindel, die wiederum die Kamera in die gewünschte Position bewegt.
Ein wichtiger Aspekt von Gelenkspindeln für Militärroboter ist ihre Präzision. Bei militärischen Anwendungen kommt es auf Präzision an. Ein kleiner Fehler in der Bewegung eines Gelenks kann zu ungenauem Zielen oder schlechten Überwachungsergebnissen führen. Deshalb legen wir großen Wert darauf, dass unsere Spindeln eine hohe Präzision aufweisen. Um dies zu erreichen, nutzen wir fortschrittliche Fertigungstechniken und Qualitätskontrollprozesse.
Wenn es um die Komponenten geht, die mit der Robotergelenkspindel zusammenarbeiten, gibt es einige wichtige. Einer davon ist derPositionierung der Grundplatte. Diese Platte hilft bei der genauen Positionierung der Spindel und anderer Komponenten im Robotergelenk. Es bietet eine stabile Basis für die Spindel und sorgt für einen reibungslosen Betrieb.
Eine weitere wichtige Komponente ist dieMontageadapterplatte. Diese Platte dient zur Verbindung der Spindel mit anderen Teilen des Roboters. Es ermöglicht eine einfache Installation und Einstellung der Spindel und macht sie vielseitiger in verschiedenen Roboterdesigns.
DerIndustrielle Antriebswellespielt auch eine wichtige Rolle. Es überträgt die Rotationskraft vom Motor auf die Spindel. Eine gut konstruierte Antriebswelle sorgt für eine effiziente Kraftübertragung, was für die Gesamtleistung des Roboters von entscheidender Bedeutung ist.
Auch bei Militärrobotern muss sich die Gelenkspindel an unterschiedliche Situationen anpassen können. Wenn sich der Roboter beispielsweise auf unebenem Gelände bewegt, muss die Spindel in der Lage sein, ihre Bewegung anzupassen, um die Stabilität aufrechtzuerhalten. Dies wird durch eine Kombination von Sensoren und Steueralgorithmen erreicht. Die Sensoren erkennen Veränderungen in der Umgebung des Roboters und die Steueralgorithmen passen die Bewegung der Spindel entsprechend an.
Eine der Herausforderungen bei der Entwicklung von Robotergelenkspindeln für Militärroboter ist die Notwendigkeit der Miniaturisierung. Militärroboter müssen häufig kompakt und leicht sein, insbesondere für Anwendungen wie unbemannte Luftfahrzeuge (UAVs) oder kleine Bodenroboter. Wir müssen Spindeln konstruieren, die klein sind, aber dennoch eine hohe Leistung bieten. Dies erfordert viel Forschung und Entwicklung, um die richtige Balance zwischen Größe und Funktionalität zu finden.
Eine weitere Herausforderung ist das Bedürfnis nach Zuverlässigkeit. Im militärischen Umfeld kann eine Fehlfunktion der Gelenkspindel schwerwiegende Folgen haben. Aus diesem Grund führen wir umfangreiche Tests an unseren Spindeln durch, um sicherzustellen, dass sie unter verschiedenen Bedingungen zuverlässig funktionieren. Wir testen sie auf Faktoren wie extreme Temperaturen, Luftfeuchtigkeit und Vibrationen, um sicherzustellen, dass sie nicht versagen, wenn es darauf ankommt.
Als Lieferant von Robotergelenkspindeln sind wir stets auf der Suche nach Möglichkeiten zur Verbesserung unserer Produkte. Wir erforschen ständig neue Materialien und Herstellungstechniken, um unsere Spindeln effizienter, langlebiger und präziser zu machen. Wir arbeiten auch eng mit Herstellern von Militärrobotern zusammen, um deren spezifische Bedürfnisse zu verstehen und maßgeschneiderte Lösungen zu entwickeln.

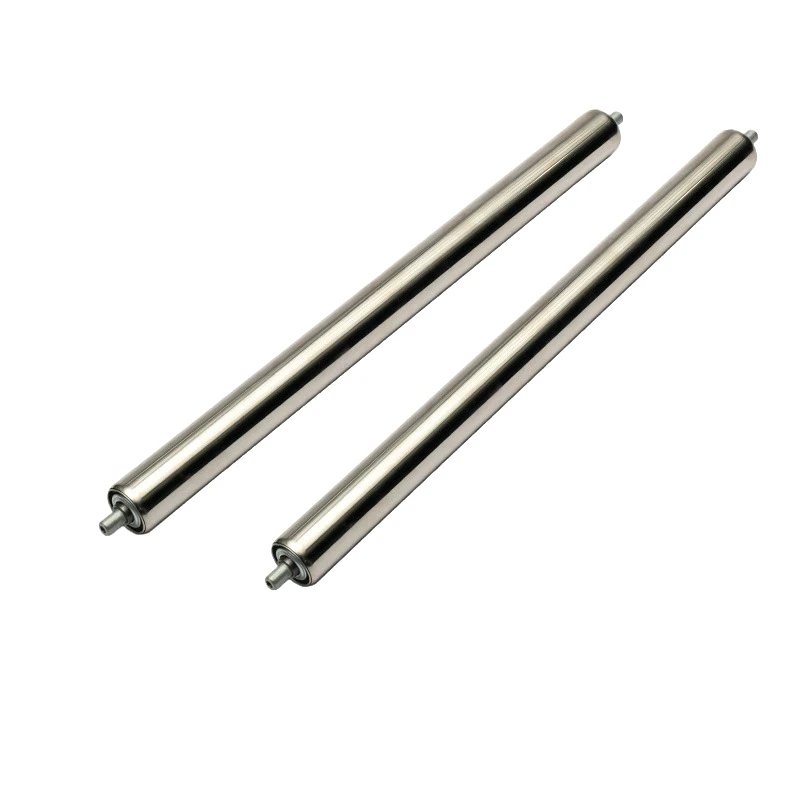
Wenn Sie auf der Suche nach hochwertigen Robotergelenkspindeln für Ihre Militärroboterprojekte sind, würden wir uns freuen, von Ihnen zu hören. Ganz gleich, ob Sie eine Standardspindel oder eine maßgeschneiderte Spindel benötigen, wir verfügen über das Fachwissen und die Ressourcen, um Ihre Anforderungen zu erfüllen. Kontaktieren Sie uns einfach und wir können ein Gespräch darüber beginnen, wie wir Ihnen helfen können, Ihren Militärroboter auf die nächste Stufe zu bringen.
Referenzen
- Robotik für militärische Anwendungen: Prinzipien und Fallstudien
- Handbuch der Robotik in Verteidigung und Sicherheit